Differential เกิดขึ้นได้อย่างไร: ประวัติและหลักการทำงานของเฟืองท้ายรถยนต์
สำรวจประวัติศาสตร์และหลักการทำงานของระบบดิฟเฟอเรนเชียล (Differential) ซึ่งเป็นชิ้นส่วนสำคัญที่ช่วยให้รถยนต์สามารถเลี้ยวโค้งได้อย่างราบรื่นโดยไม่ลื่นไถล
สารบัญ
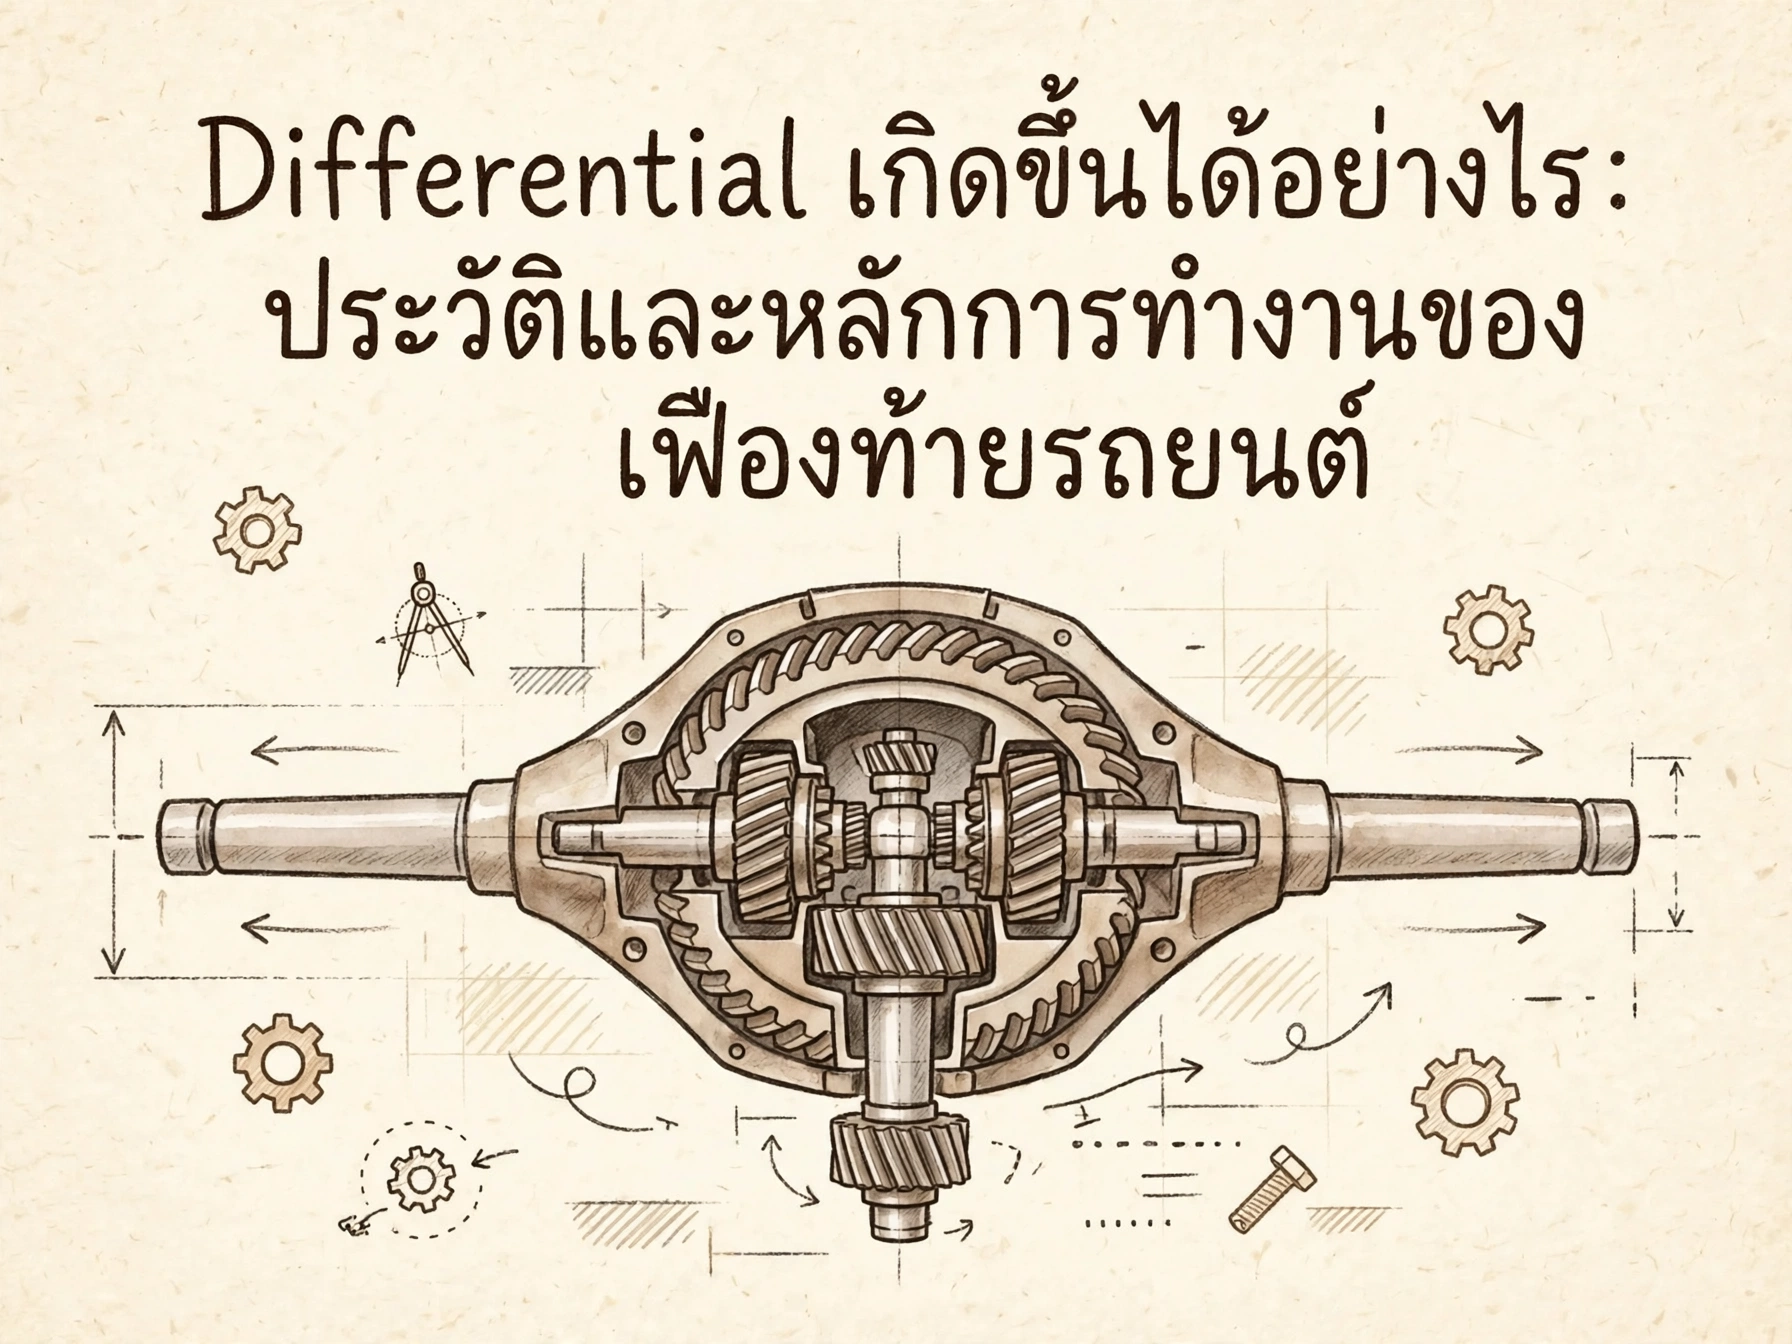
คุณเคยสงสัยหรือไม่ว่า เมื่อรถยนต์เลี้ยวโค้ง ล้อด้านนอกและล้อด้านในเดินทางเป็นระยะทางที่ไม่เท่ากัน แต่ทำไมล้อทั้งสองข้างจึงไม่เกิดการเสียดสีหรือกระตุก? คำตอบของปริศนานี้ซ่อนอยู่ในชิ้นส่วนเครื่องกลที่เรียกว่า ดิฟเฟอเรนเชียล (Differential) หรือที่นักขับขี่ชาวไทยคุ้นเคยกันในชื่อ เฟืองท้าย
บทความนี้จะพาคุณย้อนรอยตามรอยประวัติศาสตร์ เพื่อไขความลับว่า Differential เกิดขึ้นได้อย่างไร ตั้งแต่แนวคิดในยุคแรกเริ่ม ไปจนถึงหลักการทำงานเชิงกลที่เป็นสถาปัตยกรรมชั้นสูงของวิศวกรรมยานยนต์
จุดเริ่มต้นของ Differential: จากรถลากเข้าสู่ยานยนต์
แนวคิดของระบบดิฟเฟอเรนเชียลไม่ได้เกิดขึ้นพร้อมกับการประดิษฐ์รถยนต์ แต่มีรากฐานมาจากยุคของรถม้าและเครื่องจักรกลในโรงงาน
การประดิษฐ์ครั้งแรกของโลก
ในปี ค.ศ. 1827 วิศวกรชาวฝรั่งเศสชื่อ ออนซีฟอร์ เปกเกอร์ (Onésiphore Pecqueur) ได้จดสิทธิบัตรระบบเฟืองที่ใช้ในรถลากด้วยไอน้ำ นี่ถือเป็นการบันทึกการใช้งานดิฟเฟอเรนเชียลแบบเปิด (Open Differential) ครั้งแรกของโลก เปกเกอร์ตระหนักดีว่า หากล้อทั้งสองข้างของเพลาขับเชื่อมติดกันแบบแข็งทื่อ เมื่อรถเลี้ยวโค้ง ล้อด้านในที่เดินทางระยะสั้นกว่าจะถูกบังคับให้หมุนเร็วเท่ากับล้อด้านนอก ส่งผลให้เกิดแรงเสียดทาน ล้อหมุนฟรี หรือรถอาจพลิกคว่ำได้
เขาจึงออกแบบเฟืองเชื่อมต่อที่อนุญาตให้ล้อทั้งสองข้างหมุนด้วยความเร็วต่างกันได้ ขณะที่ยังคงรับแรงขับเคลื่อนจากเครื่องยนต์หรือแหล่งพลังงานหลักอย่างต่อเนื่อง
วิวัฒนาการในยุครถยนต์
เมื่ออุตสาหกรรมรถยนต์เริ่มต้นขึ้นในช่วงปลายศตวรรษที่ 19 วิศวกรเริ่มนำระบบของเปกเกอร์มาประยุกต์ใช้ ในช่วงแรกรถยนต์ใช้ระบบสายโซ่ขับเคลื่อนล้อ ซึ่งยุ่งยากและสร้างเสียงดัง ต่อมาได้พัฒนาเป็นเพลาขับ (Driveshaft) ที่ส่งกำลังจากเกียร์ไปยังเพลาหลัง และใช้ดิฟเฟอเรนเชียลเป็นตัวกลางในการกระจายกำลังไปยังล้อทั้งสองข้าง
หลักการทำงานเชิงกลของ Differential
เพื่อทำความเข้าใจว่า Differential เกิดขึ้นและทำงานได้อย่างไร เราต้องมองลงไปที่กลไกภายใน ซึ่งประกอบด้วยเฟืองหลัก 4 ชนิดที่ทำงานประสานกัน
โครงสร้างหลักของเฟืองท้าย
- Ring Gear (เฟืองแหวน): เป็นเฟืองขนาดใหญ่ที่รับแรงจากเพลาขับ (Pinion Gear) ที่อยู่ปลายเพลาขับจากเกียร์
- Carrier (ตัวรองรับ): เป็นโครงสร้างที่ยึดติดกับเฟืองแหวน และทำหน้าที่เป็นแกนหมุน
- Spider Gears หรือ Pinion Gears ภายใน (เฟืองดาวเคราะห์): เป็นเฟืองขนาดเล็กที่ติดตั้งอยู่บนตัวรองรับ โดยทั่วไปจะมี 2 หรือ 4 ตัว ทำหน้าที่หมุนรอบตัวเองและโคจรรอบแกนกลาง
- Side Gears (เฟืองข้าง): เป็นเฟืองที่เชื่อมต่อกับเพลากึ่งกลาง (Axle shaft) ที่ยึดกับล้อรถแต่ละข้าง
สมการความเร็วรอบที่ซับซ้อนแต่น่าอัศจรรย์
หลักการพื้นฐานของดิฟเฟอเรนเชียลแบบเปิดคือ ผลรวมของความเร็วรอบของล้อทั้งสองข้างจะเท่ากับความเร็วรอบของเฟืองแหวนคูณด้วยสองเสมอ หรือเขียนเป็นสมการได้ว่า:
(RPM ล้อซ้าย + RPM ล้อขวา) / 2 = RPM ของตัวรองรับ (Carrier)
เมื่อรถวิ่งเป็นเส้นตรง ล้อทั้งสองข้างมีแรงต้านเท่ากัน เฟืองดาวเคราะห์ (Spider Gears) จะไม่หมุนรอบตัวเอง แต่จะถูกพาไปพร้อมกับตัวรองรับ ทำให้เฟืองข้าง (Side Gears) หมุนด้วยความเร็วเท่ากันทั้งสองข้าง
แต่เมื่อรถเลี้ยวโค้ง ล้อด้านนอกต้องเดินทางไกลกว่าและต้องหมุนเร็วกว่า ล้อด้านในที่เดินทางสั้นกว่าจะมีแรงต้านมากกว่า ความแตกต่างของแรงต้านนี้ทำให้เฟืองดาวเคราะห์เริ่มหมุนรอบตัวเอง การหมุนรอบตัวเองนี้จะไปขับเคลื่อนเฟืองข้างด้านที่ต้องการความเร็วสูงขึ้น และชะลอเฟืองข้างอีกด้านหนึ่งลง ทั้งหมดนี้เกิดขึ้นในเสี้ยววินาทีโดยอัตโนมัติ โดยไม่ต้องมีระบบอิเล็กทรอนิกส์ควบคุมในยุคแรก
ปัญหาของ Open Differential และการเกิดขึ้นของระบบใหม่
แม้ว่าดิฟเฟอเรนเชียลแบบเปิดจะเป็นสิ่งประดิษฐ์ที่อัจฉริยะ แต่มันมีจุดอ่อนร้ายกาจที่สืบเนื่องมาจากหลักการของมันเอง นั่นคือ มันจะส่งกำลังไปยังล้อที่มีแรงต้านน้อยที่สุดเสมอ
วิกฤติบนถนนลื่น
หากรถยนต์ขับเคลื่อนด้วย Open Differential และล้อข้างหนึ่งไปติดบนพื้นโคลนหรือน้ำแข็ง (ซึ่งมีแรงต้านน้อยมาก) แรงขับเคลื่อนทั้งหมดจะถูกส่งไปที่ล้อที่ลื่น ทำให้ล้อด้านนั้นหมุนฟรีอย่างรวดเร็ว ส่วนล้ออีกข้างที่อยู่บนพื้นแข็งและมีแรงยึดเกาะดีจะไม่ได้รับกำลังเลย รถจึงไม่สามารถเคลื่อนที่ออกจากจุดนั้นได้
ปัญหานี้นำไปสู่การพัฒนาดิฟเฟอเรนเชียลรูปแบบใหม่ที่เกิดขึ้นในภายหลัง
วิวัฒนาการของ Differential: 3 ระบบที่เปลี่ยนวงการยานยนต์
เพื่อแก้ปัญหาการกระจายแรงที่ไม่เท่ากัน วิศวกรจึงคิดค้นระบบเสริมเข้าไปในดิฟเฟอเรนเชียล ซึ่งมี 3 รูปแบบหลักที่ใช้กันอยู่ในปัจจุบัน
1. Limited-Slip Differential (LSD)
ระบบจำกัดการลื่นไถล หรือ LSD ถูกพัฒนาขึ้นมาเพื่อแก้ปัญหาของ Open Differential โดยเพิ่มกลไกที่สามารถตรวจจับความแตกต่างของความเร็วรอบระหว่างล้อทั้งสองข้าง หากความแตกต่างเกินกว่าเกณฑ์ที่กำหนด กลไกภายใน (ไม่ว่าจะเป็นแผ่นเสียดสี Clutch, เฟืองเดือย หรือของไหล Viscous) จะเริ่มทำงานเพื่อสร้างแรงต้าน บังคับให้กำลังถูกส่งไปยังล้ออีกข้างที่มีแรงยึดเกาะมากกว่าด้วย
LSD จึงเป็นที่นิยมอย่างมากในรถสปอร์ตและรถที่ต้องการสมรรถนะการขับขี่สูง เพราะช่วยให้รถสามารถออกตัวจากจุดที่ถนนลื่นได้ และยังช่วยเพิ่มความเสถียรภาพขณะเข้าโค้งด้วยความเร็วสูง
2. Locking Differential
ระบบนี้ออกแบบมาเพื่อใช้งาน Off-road ขั้นรุนแรง โดยมันสามารถล็อกเฟืองท้ายให้กลายเป็นเพลาตัน (Solid Axle) ได้เมื่อผู้ขับขี่ต้องการ เมื่อล็อกแล้ว ล้อทั้งสองข้างจะถูกบังคับให้หมุนด้วยความเร็วเท่ากันเป็น 100% ไม่ว่าล้อข้างใดจะลอยฟรีหรือไม่มีแรงยึดเกาะเลยก็ตาม
กลไกการล็อกมีทั้งแบบใช้แรงดันอากาศ (Pneumatic) แบบใช้ไฟฟ้า (Electronic) และแบบกลไกอัตโนมัติ (Automatic Lockers) รถยนต์ Off-road ที่ต้องปีนป่ายข้ามหลุมบ่อหรือพื้นผิวที่ไม่ราบเรียบจำเป็นต้องใช้ระบบนี้เพื่อให้มั่นใจว่าจะมีกำลังขับเคลื่อนเสมอ
3. Torsen Differential (Torque-Sensing)
Torsen ย่อมาจาก Torque-Sensing เป็นการประดิษฐ์ของ Vernon Gleasman ในปี 1958 มันเป็นดิฟเฟอเรนเชียลที่ใช้เฟืองเฮลิคอล (Helical Gears) แทนเฟืองธรรมดา โดยอาศัยหลักการทางฟิสิกส์อย่างชาญฉลาด
เมื่อล้อข้างหนึ่งเริ่มหมุนฟรี แรงบิดที่เกิดขึ้นจะทำให้เฟืองเฮลิคอลถูกบีบอัดและเกิดแรงเสียดสีภายในตัวเองทันที แรงเสียดสีนี้จะส่งกำลังไปยังล้ออีกข้างโดยอัตโนมัติโดยไม่ต้องใช้เซ็นเซอร์อิเล็กทรอนิกส์หรือแผ่นคลัตช์ Torsen จึงทำงานได้รวดเร็วและเงียบกริบ มักพบได้ในรถยนต์สมรรถนะสูงและรถ SUV ขับเคลื่อน 4 ล้อระบบ Full-time 4WD
ดิฟเฟอเรนเชียลในยุคอิเล็กทรอนิกส์ (Electronic Differential)
ในปัจจุบัน รถยนต์สมัยใหม่ได้ก้าวเข้าสู่ยุคของการควบคุมด้วยคอมพิวเตอร์ ระบบดิฟเฟอเรนเชียลก็เช่นกัน วิศวกรเริ่มใช้ระบบควบคุมแรงบิด (Torque Vectoring) ที่ใช้เซ็นเซอร์ความเร็วล้อ มุมพวงมาลัย และคันเร่ง ในการคำนวณว่าล้อข้างใดควรได้รับกำลังมากน้อยเพียงใด
ระบบ Electronic LSD หรือ eLSD สามารถสั่งการทำงานของคลัตช์ภายในเฟืองท้ายได้ภายในเสี้ยววินาที แม้กระทั่งก่อนที่ล้อจะเริ่มลื่น นอกจากนี้ ในรถยนต์ไฟฟ้า (EV) หลายรุ่นยังใช้มอเตอร์ไฟฟ้าแยกขับเคลื่อนล้อแต่ละข้าง ซึ่งสามารถควบคุมความเร็วรอบและแรงบิดได้อย่างแม่นยำผ่านซอฟต์แวร์ ทำให้สามารถตัดเฟืองท้ายแบบกลไกออกไปได้ทั้งหมด
สรุป
ดิฟเฟอเรนเชียลเป็นสิ่งประดิษฐ์ที่เกิดจากการสังเกตปัญหาพื้นฐานทางฟิสิกส์ และแก้ไขด้วยหลักการเชิงกลที่สวยงาม จากจุดเริ่มต้นในรถลากไอน้ำของเปกเกอร์ จนถึงระบบ Torque Vectoring อิเล็กทรอนิกส์ในรถยนต์ไฟฟ้ายุคใหม่ มันพิสูจน์ให้เห็นว่าวิศวกรรมเครื่องกลสามารถวิวัฒนาการได้อย่างไม่มีที่สิ้นสุดเพื่อตอบสนองความต้องการของมนุษย์
การทำความเข้าใจว่า Differential เกิดขึ้นได้อย่างไร ไม่เพียงแต่ช่วยให้เราเห็นคุณค่าของเทคโนโลยีเบื้องหลังการขับขี่ แต่ยังเป็นแรงบันดาลใจให้เรามองหาวิธีแก้ปัญหาที่ดูซับซ้อนด้วยหลักการที่เรียบง่ายและชาญฉลาด
หากคุณสนใจเทคโนโลยีเชิงกลและวิศวกรรมยานยนต์ ลองสังเกตการขับขี่ของคุณในครั้งต่อไป และสัมผัสถึงการทำงานที่ราบรื่นของเฟืองท้ายใต้ที่นั่งคุณ อย่าลืมติดตามบทความเกี่ยวกับเทคโนโลยีเครื่องจักรและวิศวกรรมเพิ่มเติมจากเรา และหากมีข้อสงสัยหรือต้องการแลกเปลี่ยนความรู้ สามารถแสดงความคิดเห็นหรือเข้าร่วมสนทนาในชุมชนของเราได้เลย
เนื้อหาที่จัดทำโดยมี AI ช่วยจะมีป้ายกำกับ "เรียบเรียงโดยมี AI ช่วย" เพื่อให้คุณทราบอย่างชัดเจน เราถือว่าความโปร่งใสเรื่องการใช้ AI เป็นสิ่งสำคัญต่อความไว้วางใจของผู้อ่าน
ความคิดเห็น (0)
ยังไม่มีความคิดเห็น — มาเป็นคนแรกกันเถอะ!